控制臂衬套的设计基础是悬架系统的载荷路径、运动学和目标柔顺性。麦弗逊前悬架中的衬套,可能需要与双叉臂或多连杆悬架不同的刚度方向、空洞几何和安装预紧。
设计流程应从车轮控制要求开始。工程师先确定悬架需要如何运动、控制臂承担哪些载荷,以及哪些方向需要隔振,再围绕这些要求调整橡胶几何、材料、金属嵌件、粘接和预紧。这样形成的应用窗口,才能在部件级和整车级得到验证。
不同悬架系统改变了哪些设计条件
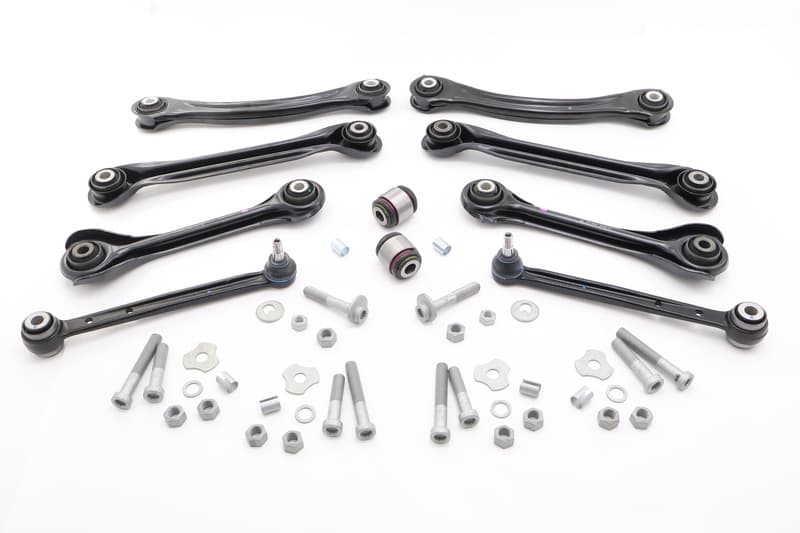
悬架架构决定连杆数量、旋转点位置,以及车轮运动如何转化为控制臂位移。这些差异会改变衬套的变形模式,也会改变最需要控制刚度的方向。
| 悬架系统 | 主要载荷路径 | 衬套主要功能 | 关键刚度方向 |
|---|---|---|---|
| 麦弗逊前悬架 | 制动、侧向转弯和垂向车轮载荷通过下控制臂传递 | 定位轮端,同时允许控制臂受控旋转 | 纵向、侧向、径向和扭转 |
| 双叉臂悬架 | 上下控制臂分别承担载荷,并共同控制外倾角和侧倾中心 | 在上下控制臂之间分配柔顺性 | 径向、侧向、轴向和扭转 |
| 多连杆悬架 | 多条连杆共同承担前束、外倾角、制动和驱动载荷 | 调整每条连杆对运动学和 NVH 的贡献 | 按连杆分别控制纵向、侧向、轴向和扭转 |
上表可作为设计评审的起点。实际要求还取决于控制臂方向、球铰间距、轮心运动、轮胎力、车身结构和安装公差。
麦弗逊前悬架衬套
在麦弗逊结构中,下控制臂与减振支柱和转向节共同定位车轮。衬套通常承受制动、转弯和垂向载荷,同时允许控制臂在悬架行程内旋转。
前衬套可能通过纵向柔顺性吸收制动输入和路面冲击。后衬套则可能根据位置和控制臂几何承担更多纵向或侧向控制。两个衬套应作为一个系统进行评估,因为改变一个方向的刚度,会改变两个衬套之间的载荷分配。
设计评审应检查:
- 制动和冲击工况下的纵向柔顺性;
- 用于车轮定位控制的侧向刚度;
- 控制臂旋转过程中的抗扭能力;
- 套管位置和螺栓夹紧形成的预紧;
- 对转向响应、舒适性和路噪的影响。
橡胶件可以通过定向空洞或非对称几何,在不同方向提供不同刚度。空洞设计还需要检查局部应变、模具充填、飞边控制以及嵌件边缘疲劳。
双叉臂悬架衬套
双叉臂悬架通过上、下控制臂管理车轮运动和外倾角变化。由于两个控制臂共同承担车轮载荷,衬套设计必须考虑上下控制臂叠加后的运动学影响。
提高其中一个控制臂的刚度,可能把更多柔顺性转移到另一个控制臂上。这种变化会影响外倾角控制、侧倾中心、转向手感和冲击传递。因此,衬套应按其在完整悬架中的功能定义,而不能只看单独的硬度或径向刚度。
双叉臂悬架的设计团队应明确:
- 每个控制臂承担的垂向和侧向载荷;
- 控制臂所需的旋转量和衬套扭转行程;
- 舒适性和冲击隔离所需的柔顺性;
- 保持外倾角和轮心控制所需的刚度;
- 车身侧安装角度和夹紧条件。
CAE 和样件测试应确认在不同车身高度、压缩和回弹工况下,预期载荷分配仍然稳定。如果一个衬套提前达到行程限位,另一个连接点可能承受意外的载荷峰值。
多连杆悬架衬套
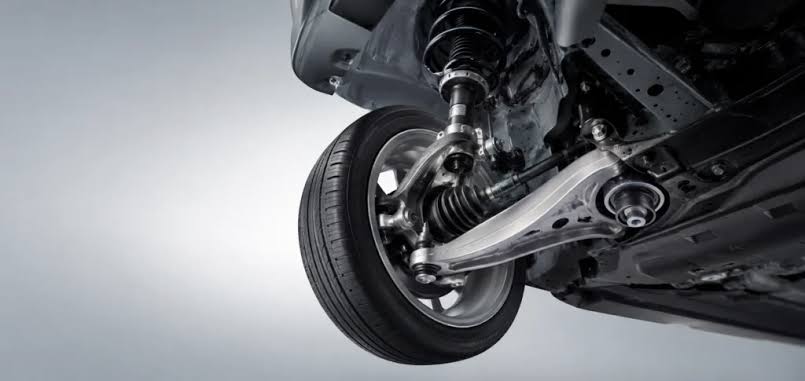
多连杆悬架把车轮控制功能分配给多条连杆。其中一条连杆可能主要控制前束,另一条承担制动力,另一条负责侧向定位。因此,每个衬套都围绕更明确的功能设计,但系统响应取决于所有衬套刚度矩阵的组合。
设计时应识别每条连杆负责控制的运动学敏感项。前束控制连杆的纵向刚度发生小幅变化,可能比次要连杆的同等变化更明显地影响顺从转向。某个衬套的阻尼变化,也可能改变路噪传递,而静态刚度变化并不明显。
多连杆衬套需要重点关注:
- 按单条连杆定义的分方向刚度;
- 纵向、侧向和扭转运动之间的耦合;
- 装配后的预紧和中性位置;
- 摩擦、间隙和行程限位的相互作用;
- 通过副车架和车身的 NVH 传递。
由于完整连杆几何不同,同一项部件级刚度变化可能产生不同的前束、外倾角或 NVH 结果,因此必须进行装车相关性验证。
载荷路径和变形模式决定橡胶设计
橡胶衬套可以主要承受剪切、压缩、扭转或复合变形。主导变形模式决定橡胶体积、空洞、嵌件形状和粘接面积应如何布置。
以剪切为主的设计可以在适度力传递下提供受控柔顺性。以压缩为主的设计能够承受更高载荷,但需要控制压缩永久变形和鼓包。扭转设计必须适应控制臂旋转,同时避免粘接边缘应变集中。复合变形需要结合有限元分析和实物测试,因为局部应变可能与按名义位移计算的结果不同。
金属嵌件同样会改变性能。套管直径、壁厚、偏置、法兰形状和表面处理都会影响载荷传递和粘接应力。如果不使用最终嵌件和夹紧状态来选择橡胶配方,测试结果可能失真。
刚度、阻尼与 NVH 目标
悬架衬套需要在车轮控制和隔振之间取得平衡。静态刚度主要用于描述几何控制,动态刚度和阻尼则决定衬套对不同频率和振幅输入的响应。
路噪会沿悬架连杆、副车架和车身传递。硬度更高或约束更强的衬套,可能降低一个方向的运动,同时增加另一个方向的力传递。因此,设计目标应按方向和工作条件规定刚度。
动态试验应记录:
- 频率和振幅;
- 预紧和装车方向;
- 温度和调节条件;
- 激励方向;
- 刚度、阻尼或损耗因子;
- 循环过程中及循环后的性能漂移。
SAE 悬架研究表明,部件刚度会影响结构传递路噪。整车团队应将衬套级结果与舒适性、冲击感、转向响应和路噪测量关联起来。
几何、预紧和安装约束
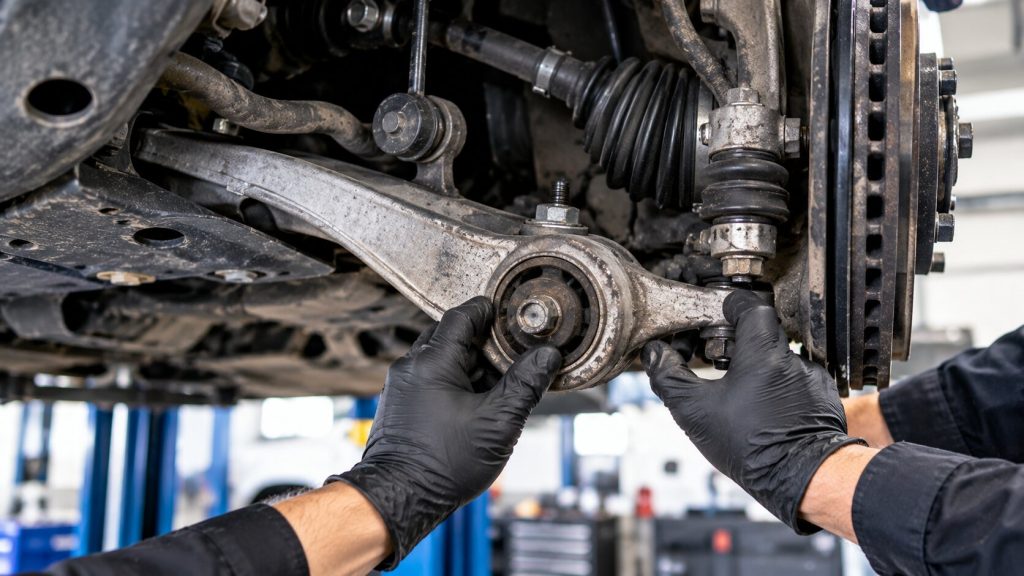
装车后的衬套,表现可能与自由状态零件不同。套管夹紧、压装、螺栓扭矩、控制臂角度和车身侧公差,都会影响中性位置和等效刚度。
对于依赖明确中性位置的粘接橡胶衬套,应在规定设计高度下拧紧螺栓。如果在错误的车身高度下拧紧,可能产生额外扭转预紧并缩短疲劳寿命。
设计验证应复现:
- 实际套管夹紧和螺栓载荷;
- 压装过盈量和壳体刚度;
- 安装角度和控制臂方向;
- 压缩和回弹限位;
- 附近金属接触和间隙;
- 温度和介质暴露。
如果测试夹具不能复现这些约束,即使橡胶配方本身表现合格,装车后也可能出现过高刚度。
从 CAE 到样件和整车验证
CAE 与样件迭代
使用有限元模型分析载荷路径、接触、嵌件应力、橡胶应变和空洞行为。通过实测刚度与模型进行相关性校核,并在样件测试后更新材料参数。
台架刚度与耐久测试
使用生产意图衬套,在规定方向测试静态和动态刚度、阻尼、预紧敏感性、温度响应、疲劳、裂纹扩展和永久变形。
装车运动学与 NVH 验证
将候选衬套安装到代表性悬架或整车上,测量定位变化、顺从转向、外倾角响应、转向手感、舒适性、冲击感和路噪,并将明显变化追溯到衬套级载荷路径。
供应商证据与生产转移
供应商交付资料应清楚说明悬架目标与衬套证据之间的对应关系。应要求供应商提供运动学目标、分方向刚度要求、动态测试条件和整车相关性计划。
审核混炼、模压、硫化、嵌件处理、胶粘剂涂覆、粘接检查、关键尺寸和套管位置。确认批次追溯,并明确聚合物、填料、胶粘剂、底涂剂、模具或硫化周期变化时的重新验证触发条件。
开发样件证据和量产证据应分别管理。样件可以证明设计可行性,量产能力则证明结果可重复。OEM 放行需要同时具备这两类证据。
光益减震如何支持悬架专用衬套项目
光益减震可围绕悬架载荷路径定义、几何评审、CAE、样件测试、粘接件验证和生产转移,支持控制臂衬套开发。技术评审可以把悬架架构、连杆功能、安装预紧、目标刚度方向和 NVH 优先级,与橡胶配方及橡胶—金属结构对应起来。
在询价或设计评审阶段,建议提供悬架布置、控制臂图纸、球铰坐标、安装方向、预期载荷工况、温度和介质环境以及所需验证等级。这样可以把衬套设计放在完整悬架系统中进行评估。
参考资料
- AIAG,CQI-30 橡胶模压系统评估。
- SAE International,悬架部件刚度对路噪的影响。
- SAE International,预紧和振幅对电动汽车橡胶衬套高频行为的影响。
- ISO,ISO 813 橡胶与刚性基材的粘接。